BrawnBot Go 是一款面向机器人爱好者与自动化开发者的移动端控制工具,定位为轻量级机器人调试与操控助手。它能够通过手机蓝牙或网络连接兼容设备,实时查看运行状态、调整参数并执行预设动作指令。对于刚接触机器人编程的新手来说,BrawnBot Go 提供了直观的图形化操作界面,省去了繁琐的命令行配置;对于有经验的开发者,它也保留了底层参数调节与日志输出功能。整体安装包体积小巧,运行功耗较低,适合在户外调试场景中随身使用。本页面围绕 BrawnBot Go 的下载安装、功能特色与常见问题展开说明,帮助用户快速上手这款机器人控制应用。<\/p>
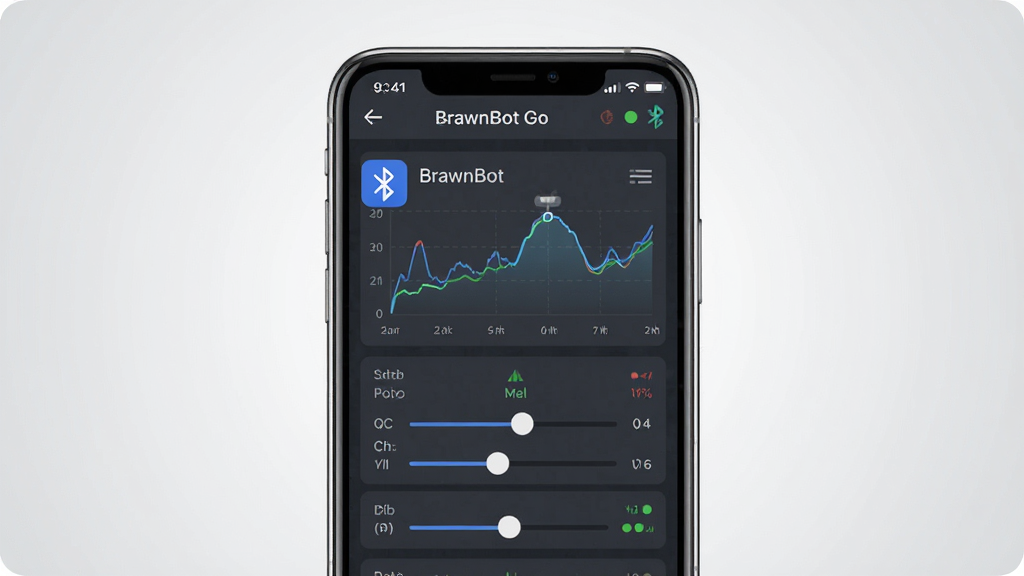
BrawnBot Go 支持蓝牙低功耗与局域网两种连接方式,能够自动扫描附近兼容的机器人设备并建立稳定通信链路。连接成功后,用户可在主界面查看设备电量、信号强度与当前运行模式,断线后支持自动重连,减少反复配对的麻烦。<\/p>
应用内提供滑块与数值输入两种调节方式,可对机器人的速度、转向灵敏度、动作幅度等参数进行即时修改,调整结果同步反馈到设备端。所有参数支持保存为预设方案,方便在不同任务场景间快速切换,避免重复设置的繁琐操作。<\/p>
BrawnBot Go 内置简易的动作序列编辑器,用户可通过拖拽方式将前进、转向、停留等指令组合成执行流程,并设定循环次数与触发条件。编排完成后可一键下发至设备运行,适合用来实现巡检、搬运等重复性任务。<\/p>
在调试过程中,BrawnBot Go 会自动记录连接状态、指令下发与异常反馈等运行日志,用户可按时间筛选查看,便于定位通信中断或执行失败的原因。日志支持导出为文本文件,方便开发者进行后续分析。<\/p>
| 项目<\/td> | 说明<\/td><\/tr> | ||||||||||||||||||
| 连接方式<\/td> | 蓝牙低功耗、局域网<\/td><\/tr> | ||||||||||||||||||
| 参数调节<\/td> | 滑块与数值输入,支持预设保存<\/td><\/tr> | ||||||||||||||||||
| 动作编排<\/td> | 拖拽式指令组合,可设循环与条件<\/td><\/tr> | ||||||||||||||||||
| 日志功能<\/td> | 自动记录,支持筛选与导出<\/td><\/tr> | ||||||||||||||||||
| 适配系统<\/td> | Android 8.0 及以上<\/td><\/tr><\/table>
上手须知安装前请确认手机系统版本不低于 Android 8.0,并预留约 60MB 存储空间,避免因空间不足导致安装包解析失败。<\/span> BrawnBot Go 作为机器人控制工具,本身不涉及支付与账号登录,主要权限集中在蓝牙与网络通信,属于正常功能所需范围。从官方渠道获取安装包可避免捆绑风险,安装时留意权限申请是否与功能匹配即可。建议不要从不明来源下载修改版,以免植入恶意代码。<\/p> 打开 BrawnBot Go 后进入设备扫描页,确保手机蓝牙已开启并授予位置权限,等待列表刷新出目标设备名称后点击连接。若长时间未发现设备,可尝试重启手机蓝牙或缩短手机与机器人的距离,部分设备需要先进入配对模式才能被扫描到。<\/p> mabot go 与 BrawnBot Go 属于同类机器人控制应用,版本选择上建议优先考虑与自身设备固件匹配的版本。安卓用户可关注应用详情页标注的适配系统要求,系统版本过低时强行安装容易出现闪退,下载前先核对手机系统信息更为稳妥。<\/p>
|




用户评论
热门评论
最新评论